LEGO-Roboter programmieren
- Wie lässt sich „LEGO-Roboter programmieren“ mit einem Modell erklären?
- Welcher Messwert führt unter welcher Bedingung zu welcher sichtbaren Handlung?
- Wie kann ich meine Lösung testen und verständlich dokumentieren?
Schlau Fassung
LEGO-Roboter programmieren Ein LEGO-Roboter steuert Motoren über Leistung, Richtung und Dauer und nutzt Sensorwerte für Rückmeldung. Bauweise und Programm beeinflussen gemeinsam das Fahrverhalten.
LEGO-Roboter programmieren ist in der Informatik kein isolierter Merksatz. Entscheidend ist, welche Daten oder Zustände am Anfang vorliegen, nach welcher Regel sie verarbeitet werden und wie sich das Ergebnis überprüfen lässt. Ein Abstandssensor löst Bremsen aus; ungleiche Räder oder Motorleistungen müssen beim Geradeausfahren berücksichtigt werden.
Beim Bearbeiten trennst du deshalb Beobachtung und Vermutung: Zuerst beschreibst du, was tatsächlich eingegeben, gespeichert, übertragen oder ausgegeben wird. Danach begründest du mit Fachbegriffen, warum der Ablauf so funktioniert.
Drei Bausteine, die du sicher können musst
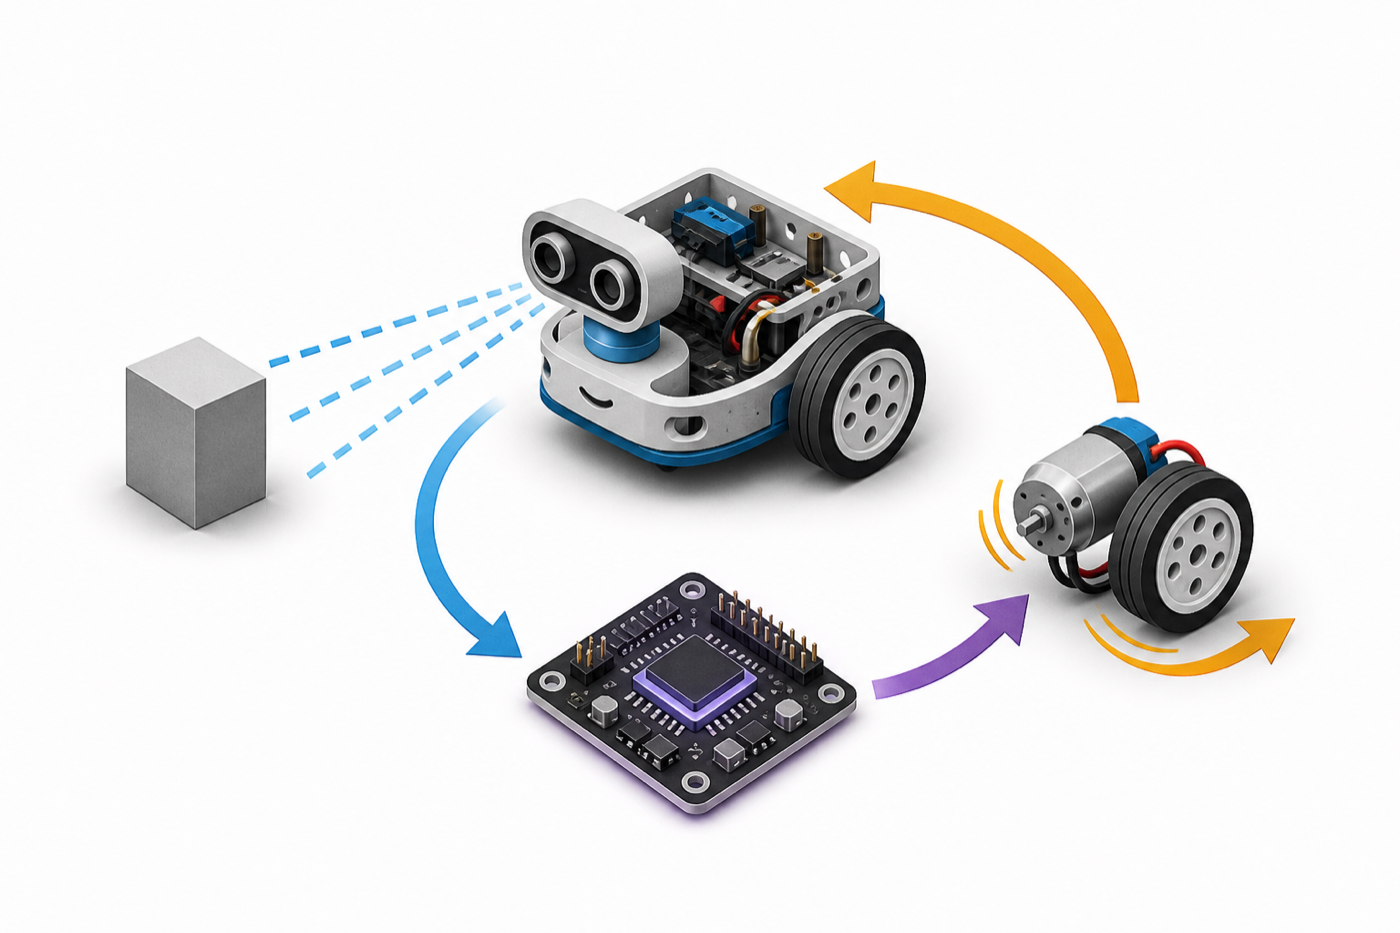
Er wandelt eine Umwelteigenschaft in einen Messwert um.
Er setzt ein Steuersignal in eine Handlung um.
Messung und Reaktion beeinflussen sich fortlaufend.
Ausgearbeitetes Beispiel
Ausgangslage: Ein Abstandssensor löst Bremsen aus; ungleiche Räder oder Motorleistungen müssen beim Geradeausfahren berücksichtigt werden.
- Modell festlegen: Benenne Eingaben, gespeicherte Werte und die gewünschte Ausgabe.
- Regel anwenden: Formuliere die Verarbeitung so genau, dass eine andere Person jeden Schritt wiederholen kann.
- Ergebnis prüfen: Vergleiche die beobachtete Wirkung mit einer vorher notierten Erwartung und untersuche mindestens einen Randfall.
Begründung: Ein LEGO-Roboter steuert Motoren über Leistung, Richtung und Dauer und nutzt Sensorwerte für Rückmeldung. Bauweise und Programm beeinflussen gemeinsam das Fahrverhalten. Dadurch wird nicht nur das Ergebnis, sondern auch sein Zustandekommen nachvollziehbar.
So gehst du informatisch vor
Fachbegriffe in eigenen Worten
- Sensor
- Er wandelt eine Umwelteigenschaft in einen Messwert um.
- Aktor
- Er setzt ein Steuersignal in eine Handlung um.
- Regelkreis
- Messung und Reaktion beeinflussen sich fortlaufend.
Aufgaben
- StartBegriffe sichern: Erkläre „LEGO-Roboter programmieren“ in mindestens vier Sätzen und verwende zwei Begriffe aus dem Glossar.
Musterlösung
Ein LEGO-Roboter steuert Motoren über Leistung, Richtung und Dauer und nutzt Sensorwerte für Rückmeldung. Bauweise und Programm beeinflussen gemeinsam das Fahrverhalten. Ein Abstandssensor löst Bremsen aus; ungleiche Räder oder Motorleistungen müssen beim Geradeausfahren berücksichtigt werden. Eine vollständige Antwort benennt zusätzlich Eingabe oder Ausgangszustand, Verarbeitung und überprüfbares Ergebnis. - OrdnenModell bilden: Zerlege das Beispiel der Seite in Ausgangslage, Regel, Ergebnis und Test.
Musterlösung
Ausgangslage: die im Beispiel genannten Daten oder Geräte. Regel: der beschriebene Verarbeitungsschritt. Ergebnis: die sichtbare Wirkung. Test: ein normaler Fall und ein bewusst veränderter Randfall. - AnwendenSelbst lösen: Plane eine Hindernissteuerung mit Abstandssensor, zwei Motoren und einem sicheren Stopp.
Musterlösung
Ein möglicher Ablauf misst fortlaufend, stoppt unter 15 cm, fährt kurz zurück, dreht mit entgegengesetzten Motorrichtungen und misst erneut. - FehlersucheDiagnose: Verändere im Beispiel genau eine Voraussetzung. Sage vorher, welche Wirkung du erwartest, und begründe sie.
Lösungshinweis
Eine gute Lösung benennt die veränderte Voraussetzung, den betroffenen Verarbeitungsschritt und eine beobachtbare Ausgabe. Mehrere Dinge gleichzeitig zu ändern erlaubt keine eindeutige Ursache. - TransferNeuer Zusammenhang: Finde ein zweites Beispiel aus Schule oder Alltag und erkläre Gemeinsamkeit sowie Unterschied.
Lösungshinweis
Nutze dieselben Fachbegriffe, aber übertrage sie auf andere Daten, Geräte oder Regeln. Der Unterschied muss fachlich relevant sein und darf nicht nur den Namen betreffen. - ProfiVertiefung: Erkläre, warum ein Programm im Simulator funktionieren und am echten Roboter trotzdem scheitern kann.
Lösungshinweis
Reale Sensoren streuen, Motoren laufen unterschiedlich und Boden, Licht sowie Batterie verändern das Ergebnis.
Weiterführende Aufgaben
Abgabe in fünf Teilen
- Ziel: Ein Satz, der messbar sagt, was funktionieren soll.
- Plan: Skizze, Ablaufplan, Tabelle oder Pseudocode.
- Produkt: Programm, Modell, Untersuchung oder dokumentierter Versuch.
- Tests: Normalfall, Randfall und mindestens ein absichtlich provozierter Fehler.
- Reflexion: Gefundener Fehler, vorgenommene Verbesserung und nächster sinnvoller Schritt.
Bewertungsraster für Partnerfeedback
- Fachlich richtig und mit passenden Begriffen erklärt
- Plan und Ergebnis stimmen sichtbar überein
- Tests sind reproduzierbar dokumentiert
- Quellen, Bilder und fremde Hilfen sind angegeben